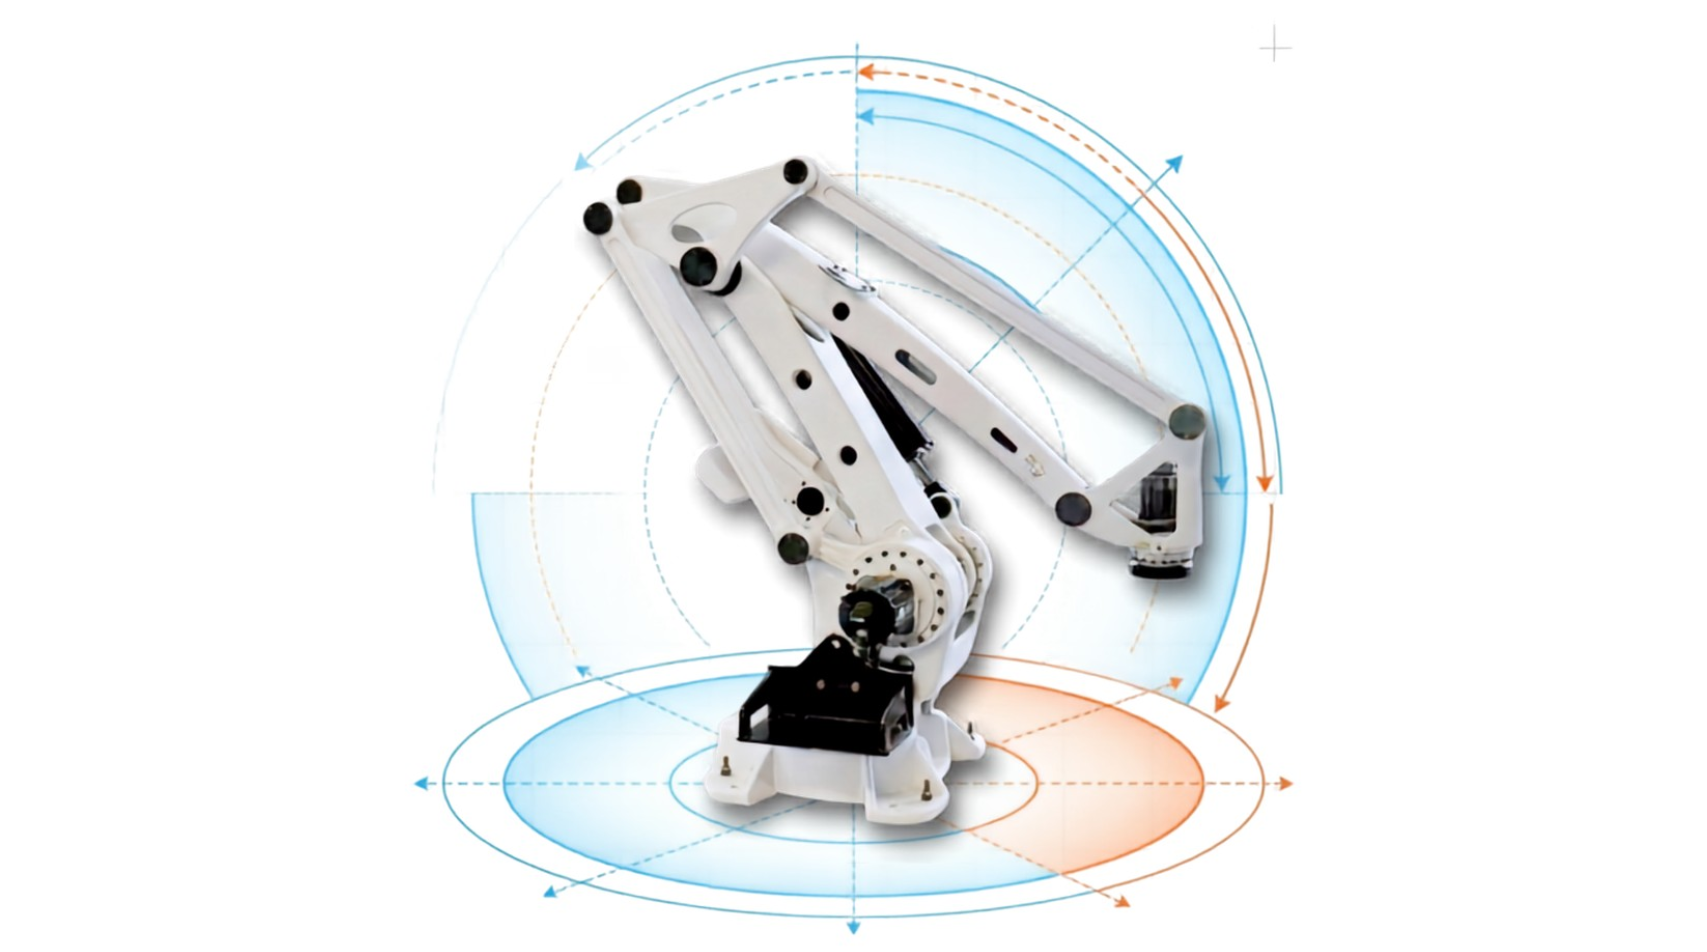
多關節型棧板堆疊機械手臂
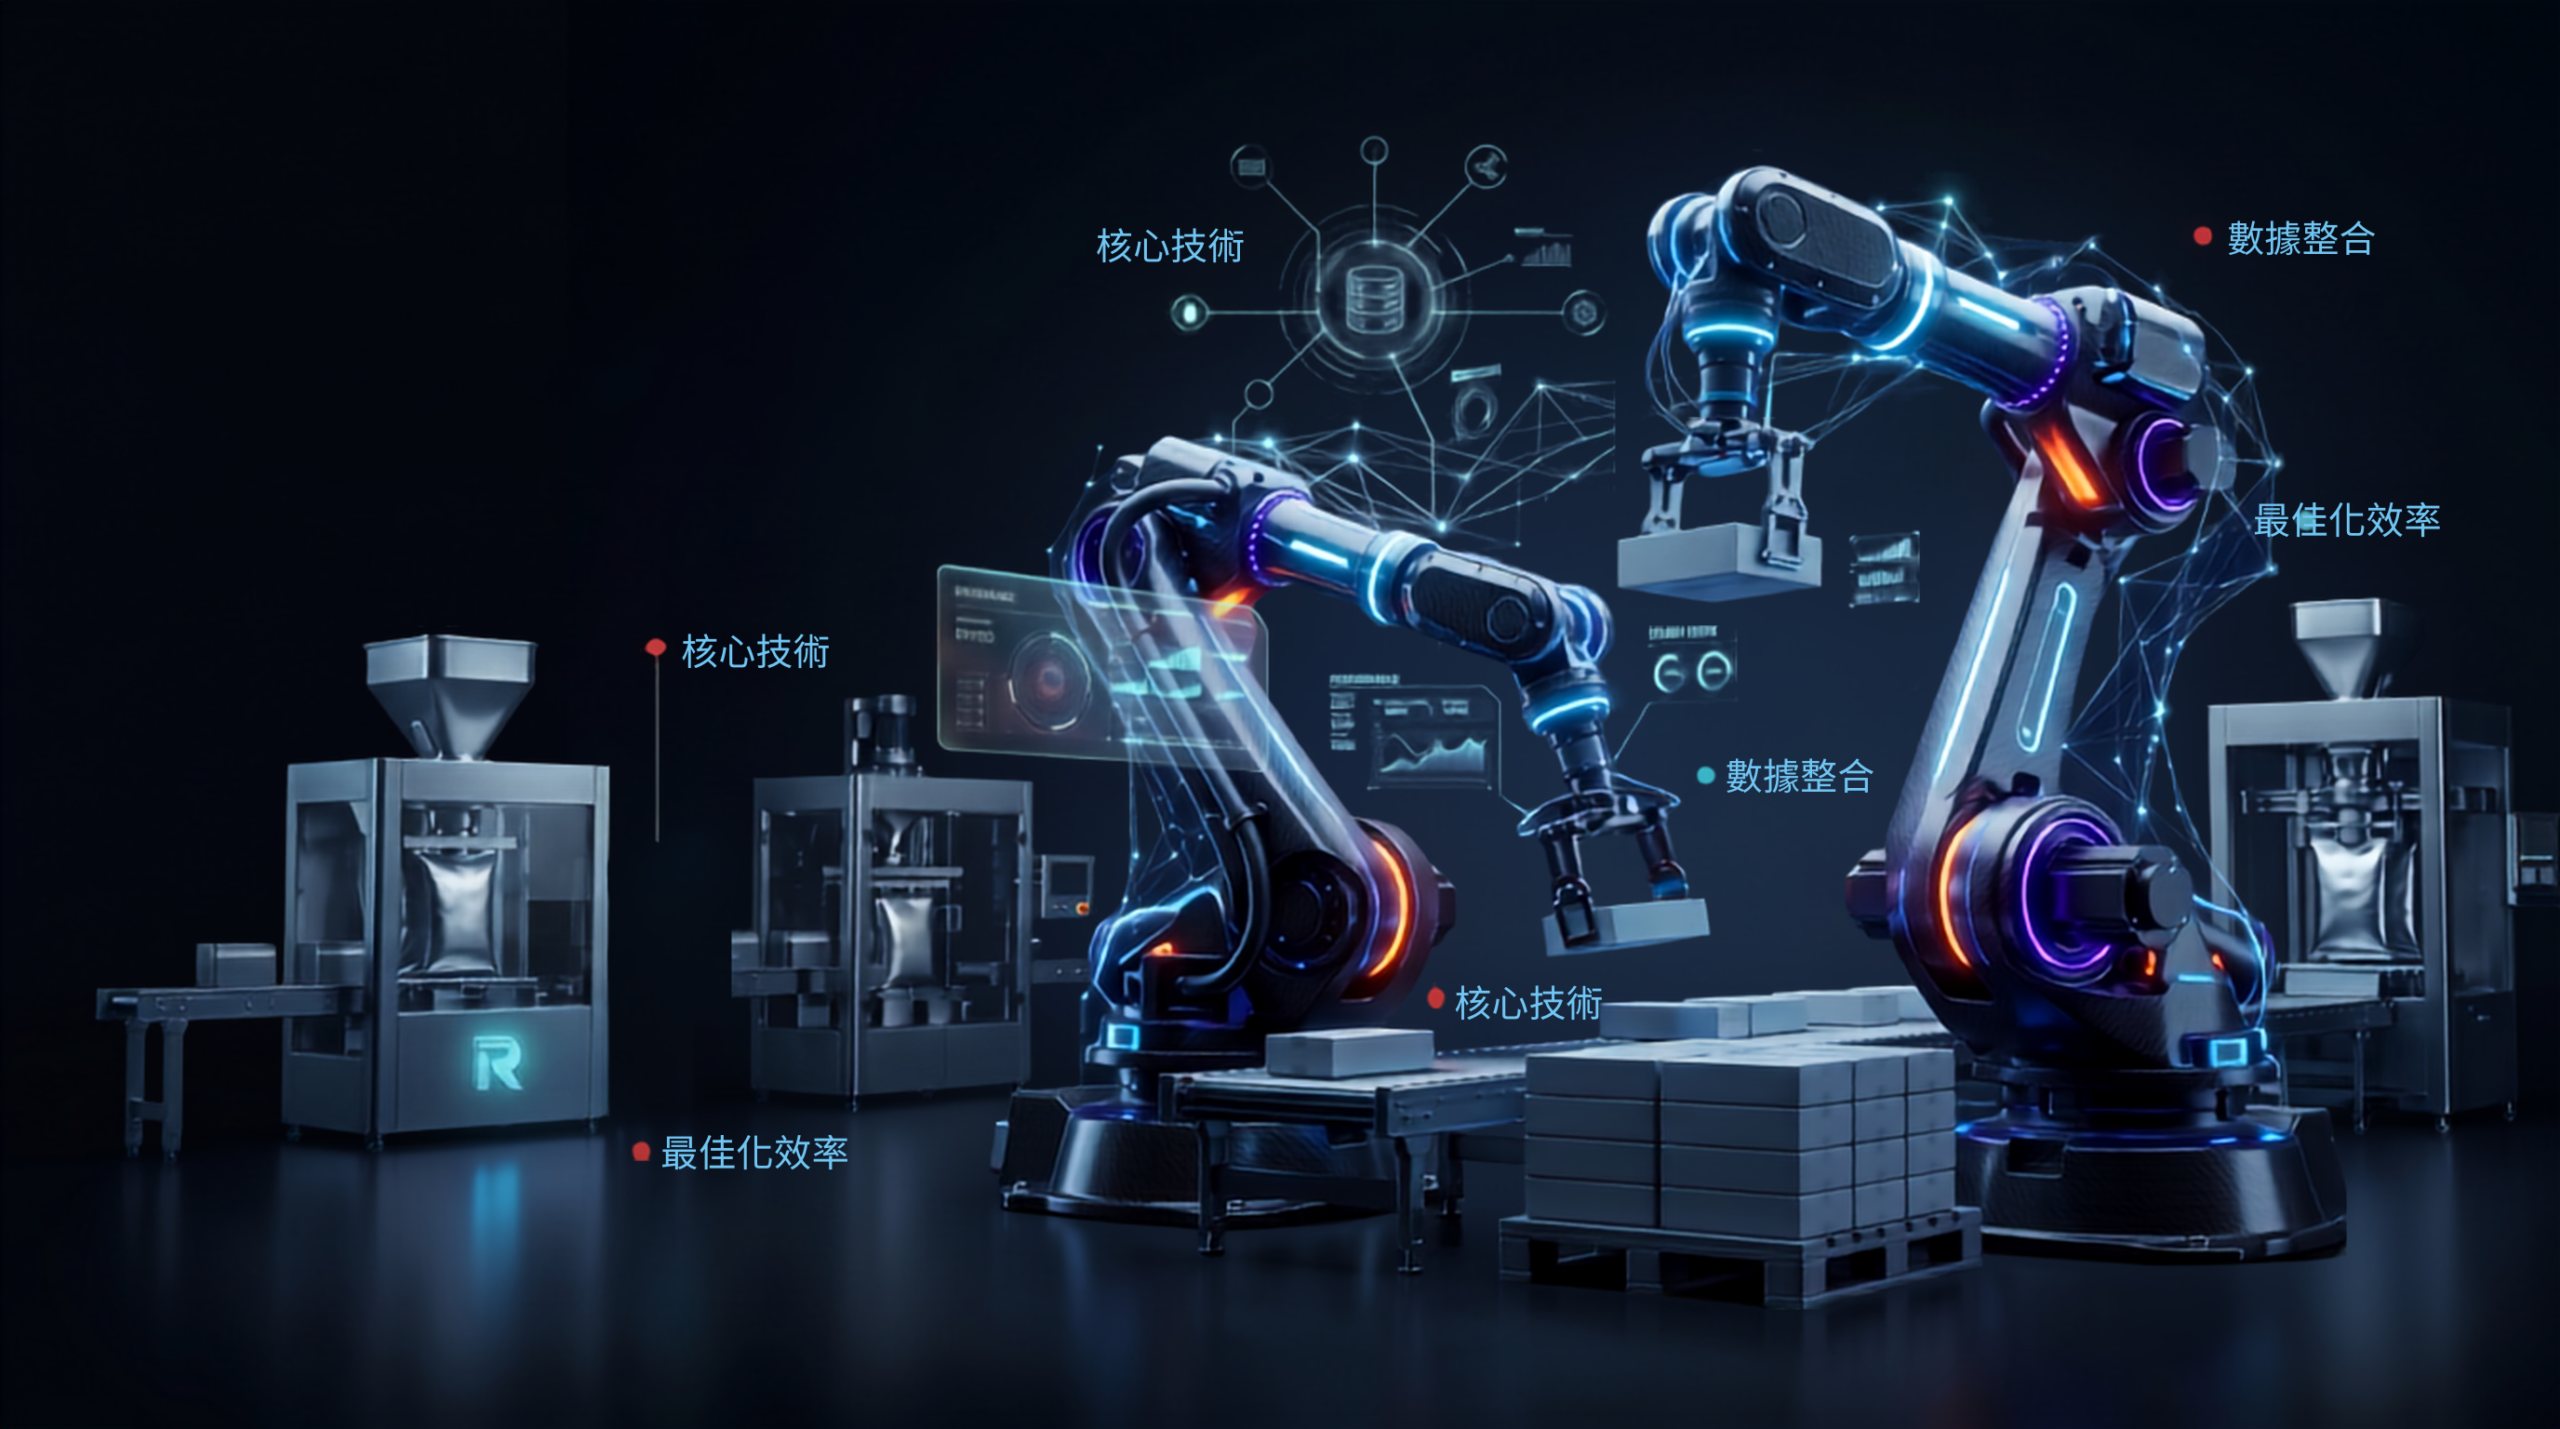
專為現代智慧工廠後段自動化設計,具備高靈活性與精準度,完美對應多樣化產線的棧板堆疊需求,有效降低人工負荷並提升出貨節拍。
| 規格項目 | 詳細說明 |
|---|---|
| 結構設計 | 中負載、水平式多關節設計 |
| 動作型式 | 圓柱型動作,適合平面搬運與堆疊 |
| 控制軸數 | 標準 4 軸控制 |
| 可搬重量 (Payload) | 約 50 ~ 100 kg 級(依型號調整) |
| 適用場景 | 箱裝、袋裝物料之產線後段棧板堆疊 |
RL-120 / RL-180|關節型棧板堆疊機械手臂
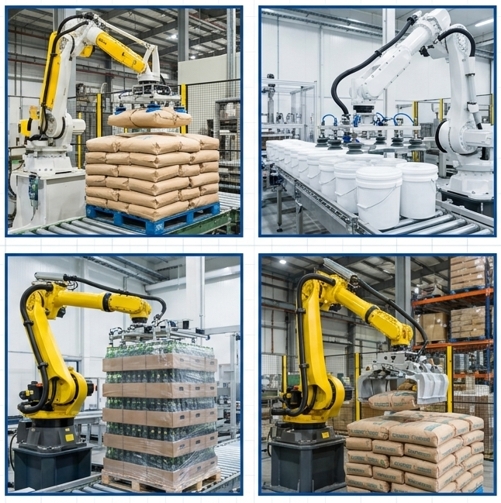
適用於高速度、多點位與高穩定度之棧板堆疊作業,可靈活對應不同袋型、箱體與堆疊樣式。
高速堆疊節拍
動作反應迅速,大幅縮短單次取放時間,提升產線整體出貨效率。
高精度與多軸控制
具備精準定位能力,可輕鬆應對複雜的交錯堆疊與多產線同時作業。
| 結構設計 | 多關節型(垂直/關節式結構) |
|---|---|
| 控制軸數 | 標準 4 軸控制 |
| 可搬重量 (Payload) | 120 kg / 180 kg 級(依選擇型號而定) |
| 動作範圍 (Reach) | 大範圍作業包絡,適合雙棧板或多點位堆疊 |
| 適用對象 | 袋裝物料、箱裝產品、桶裝物料等之自動化堆疊 |
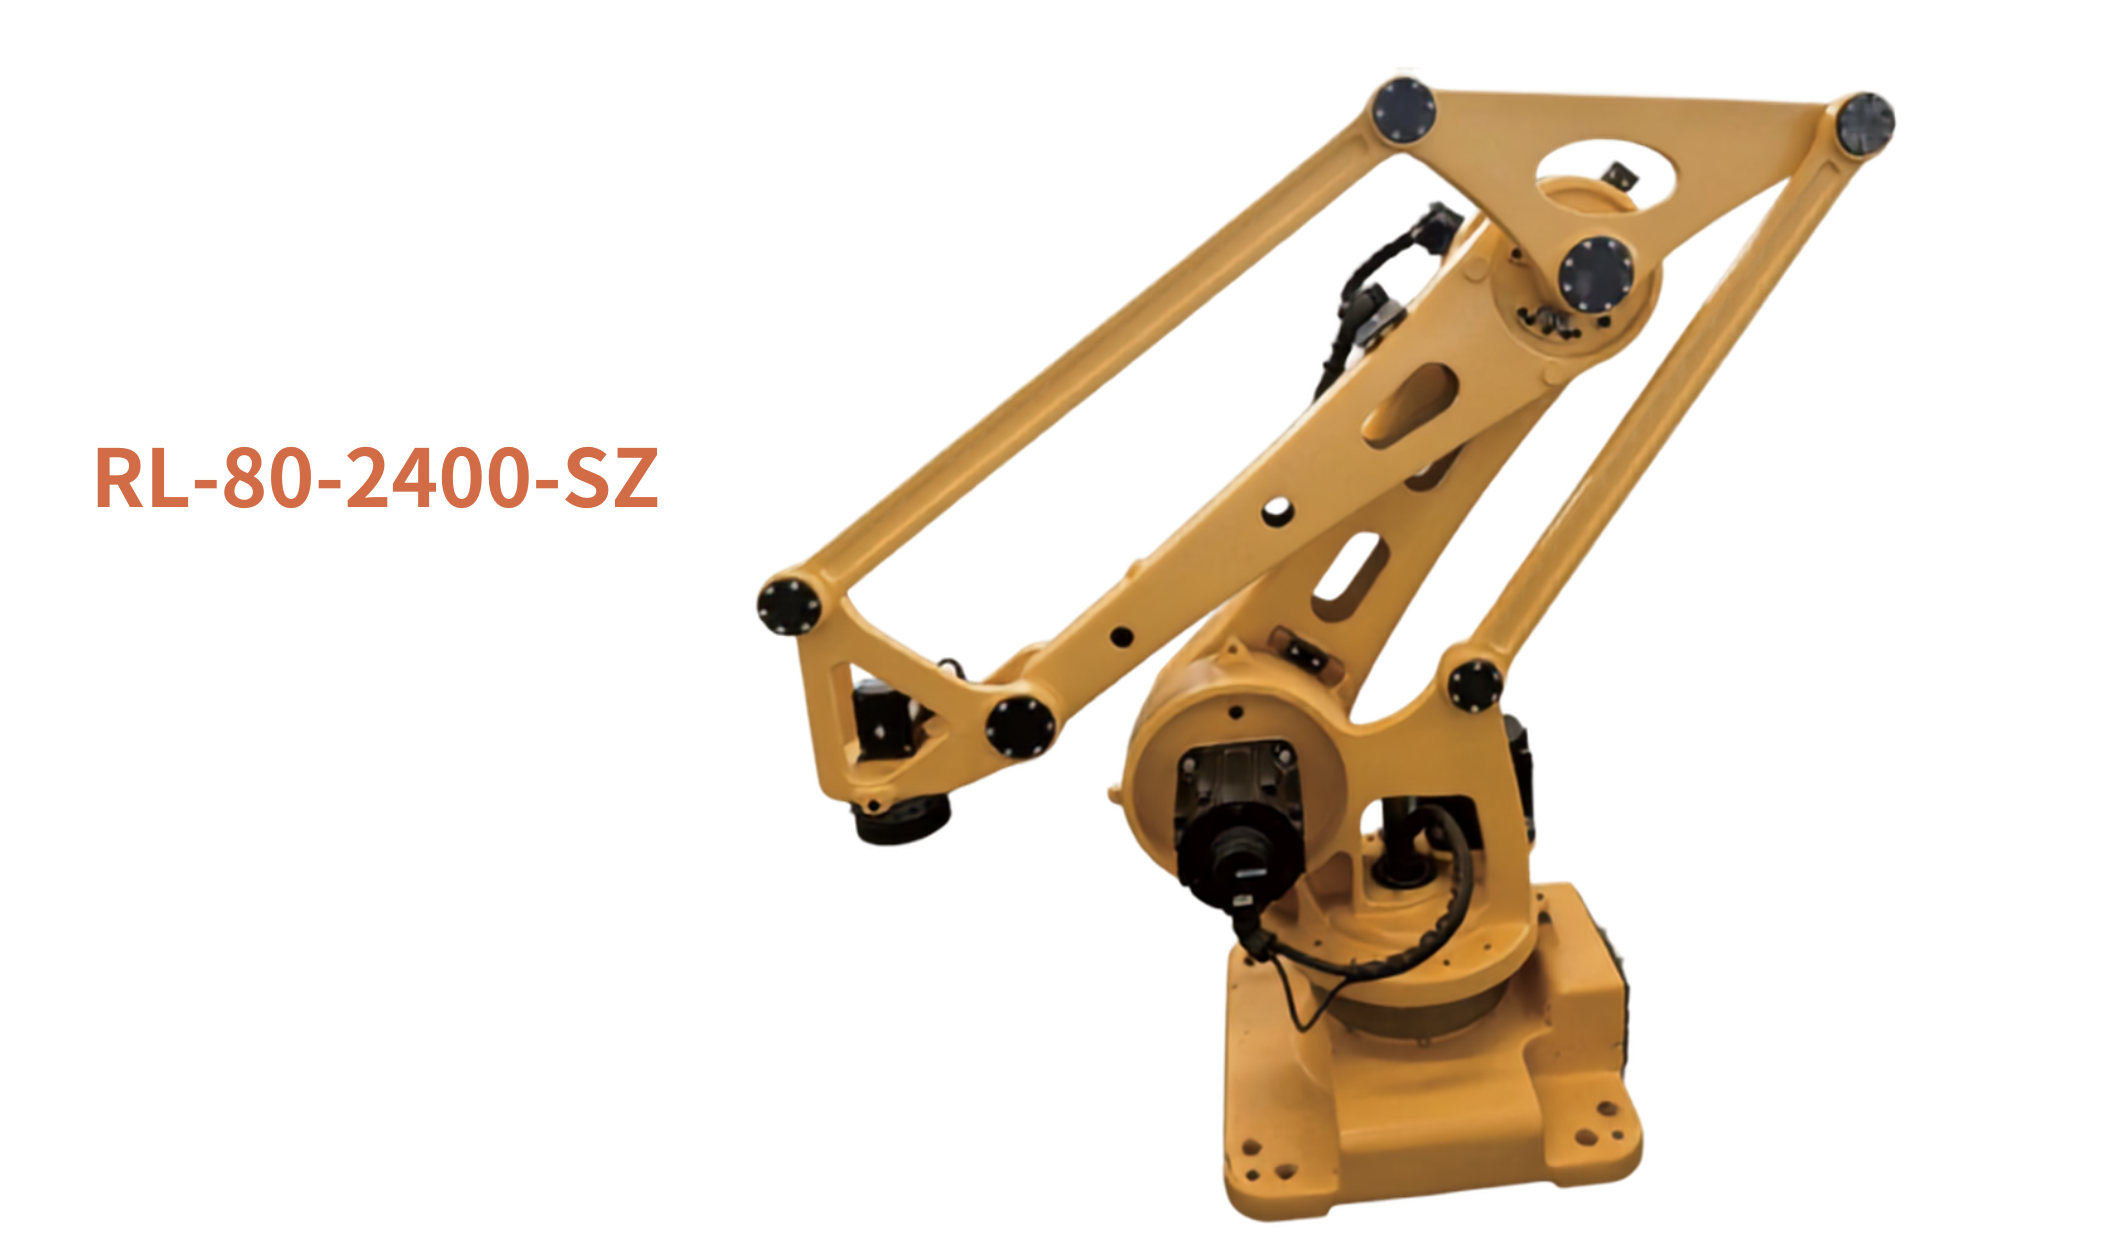
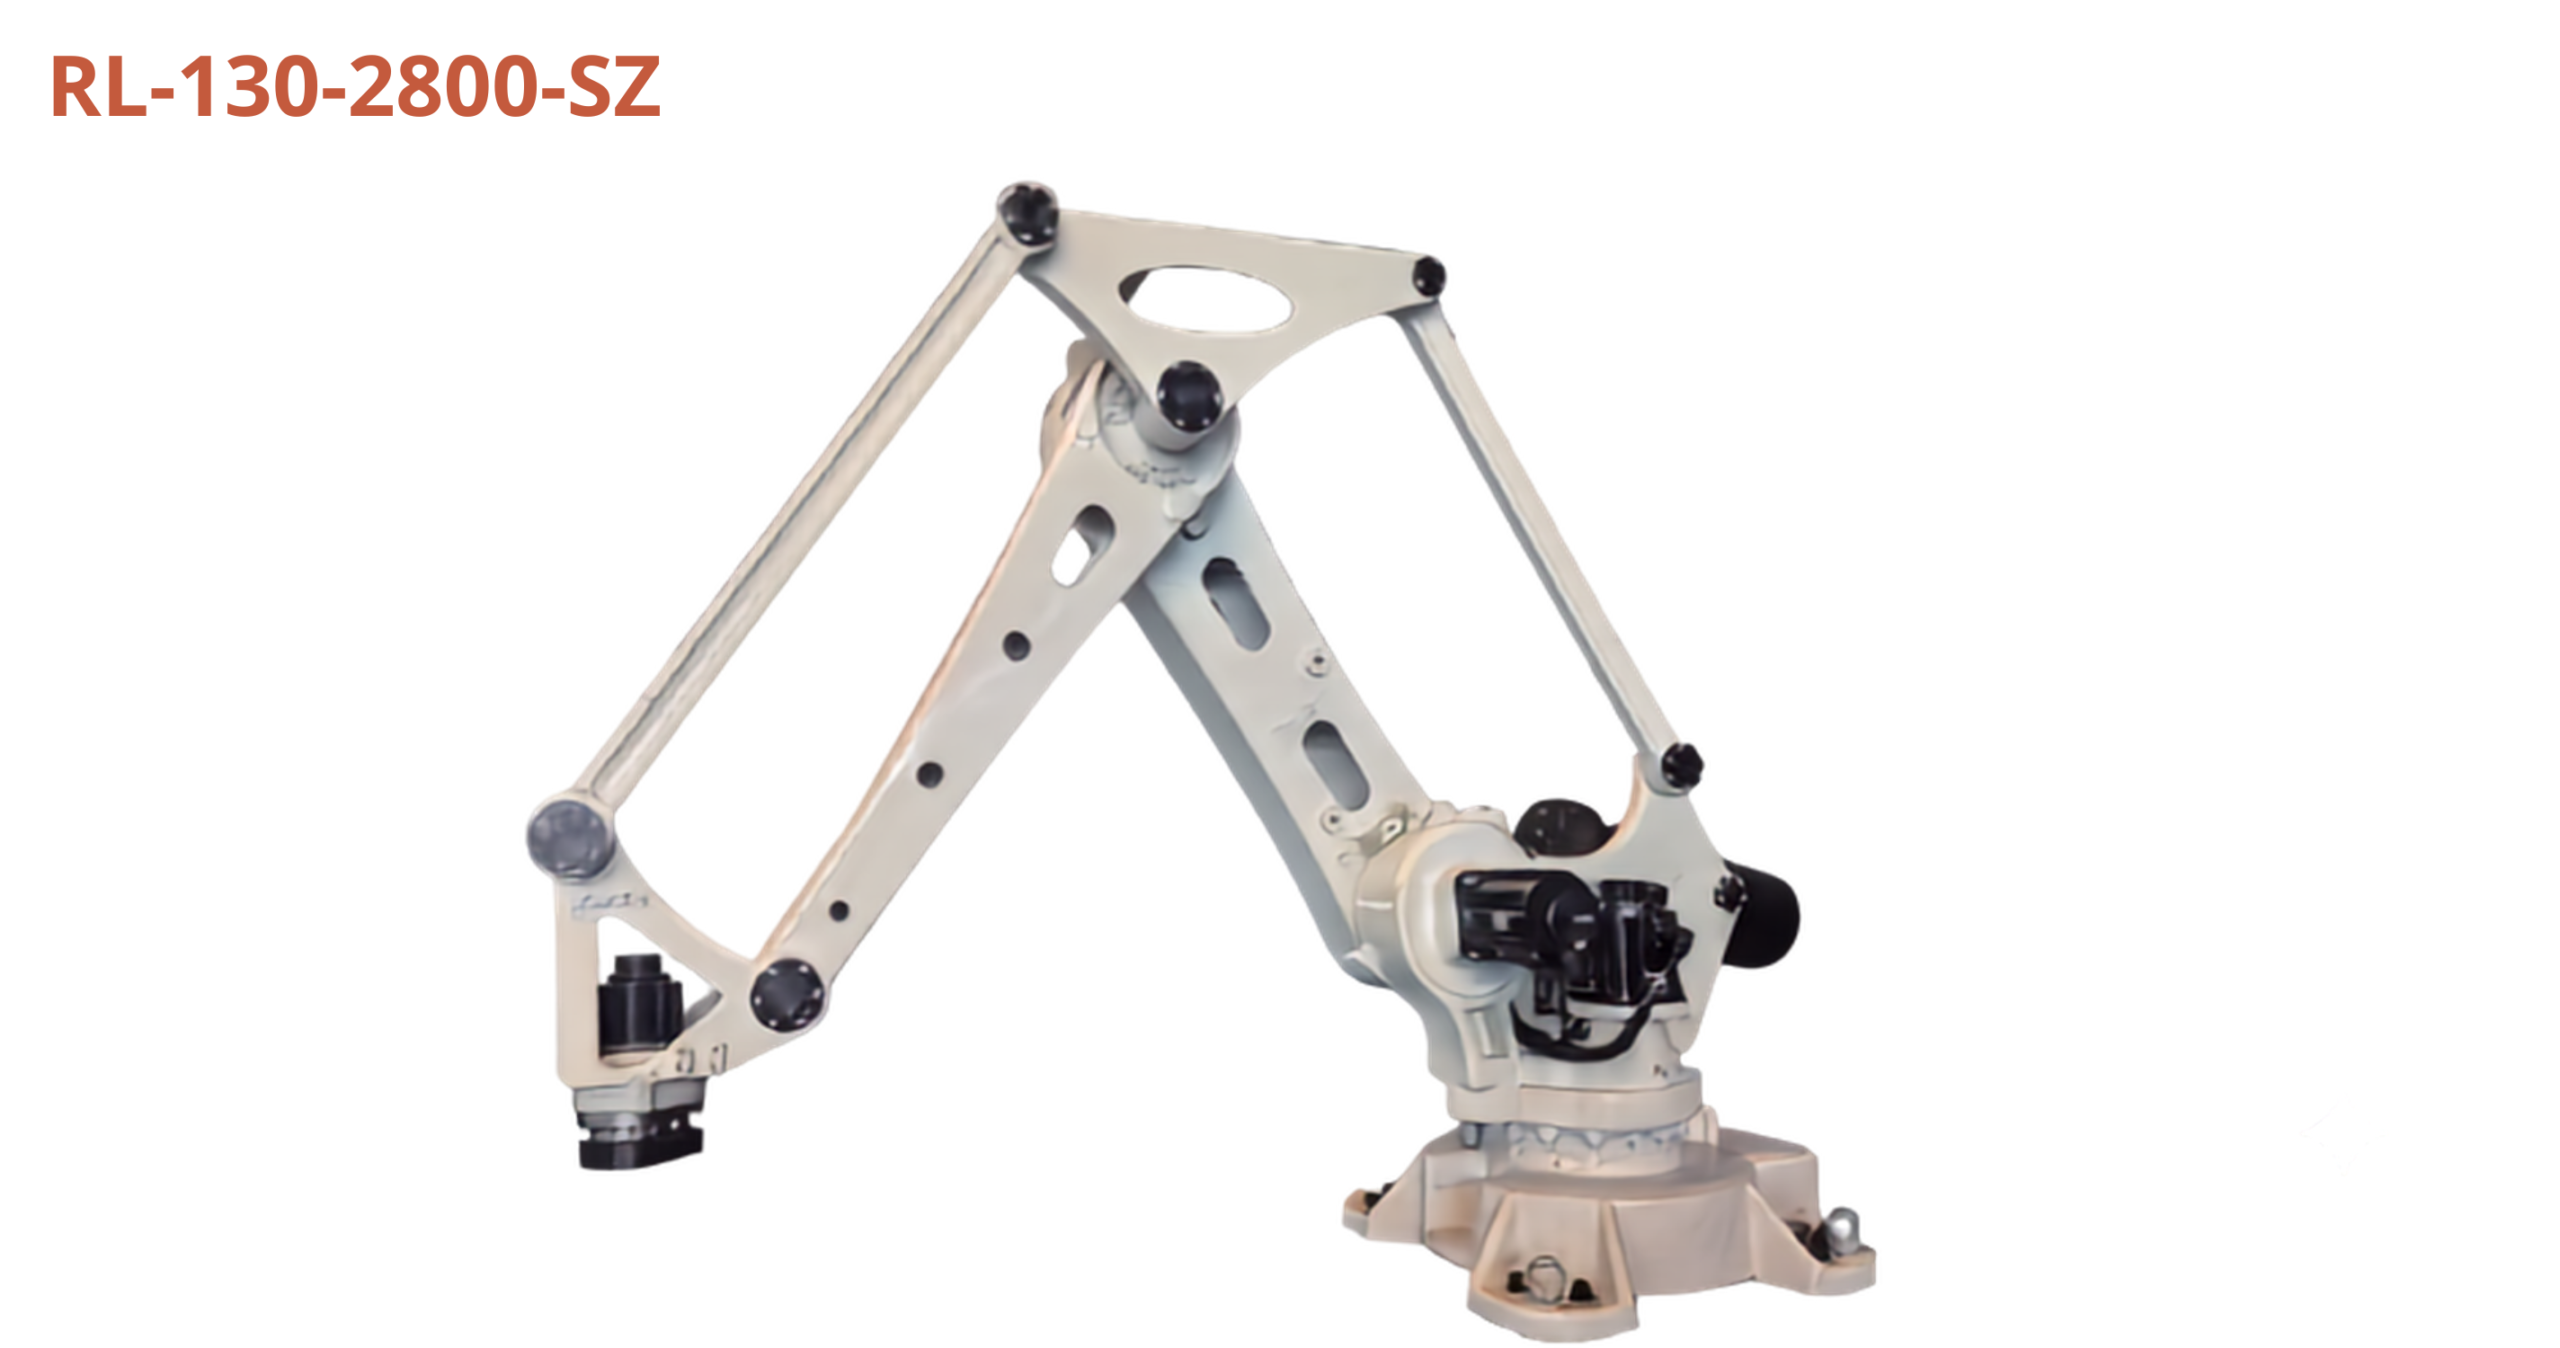
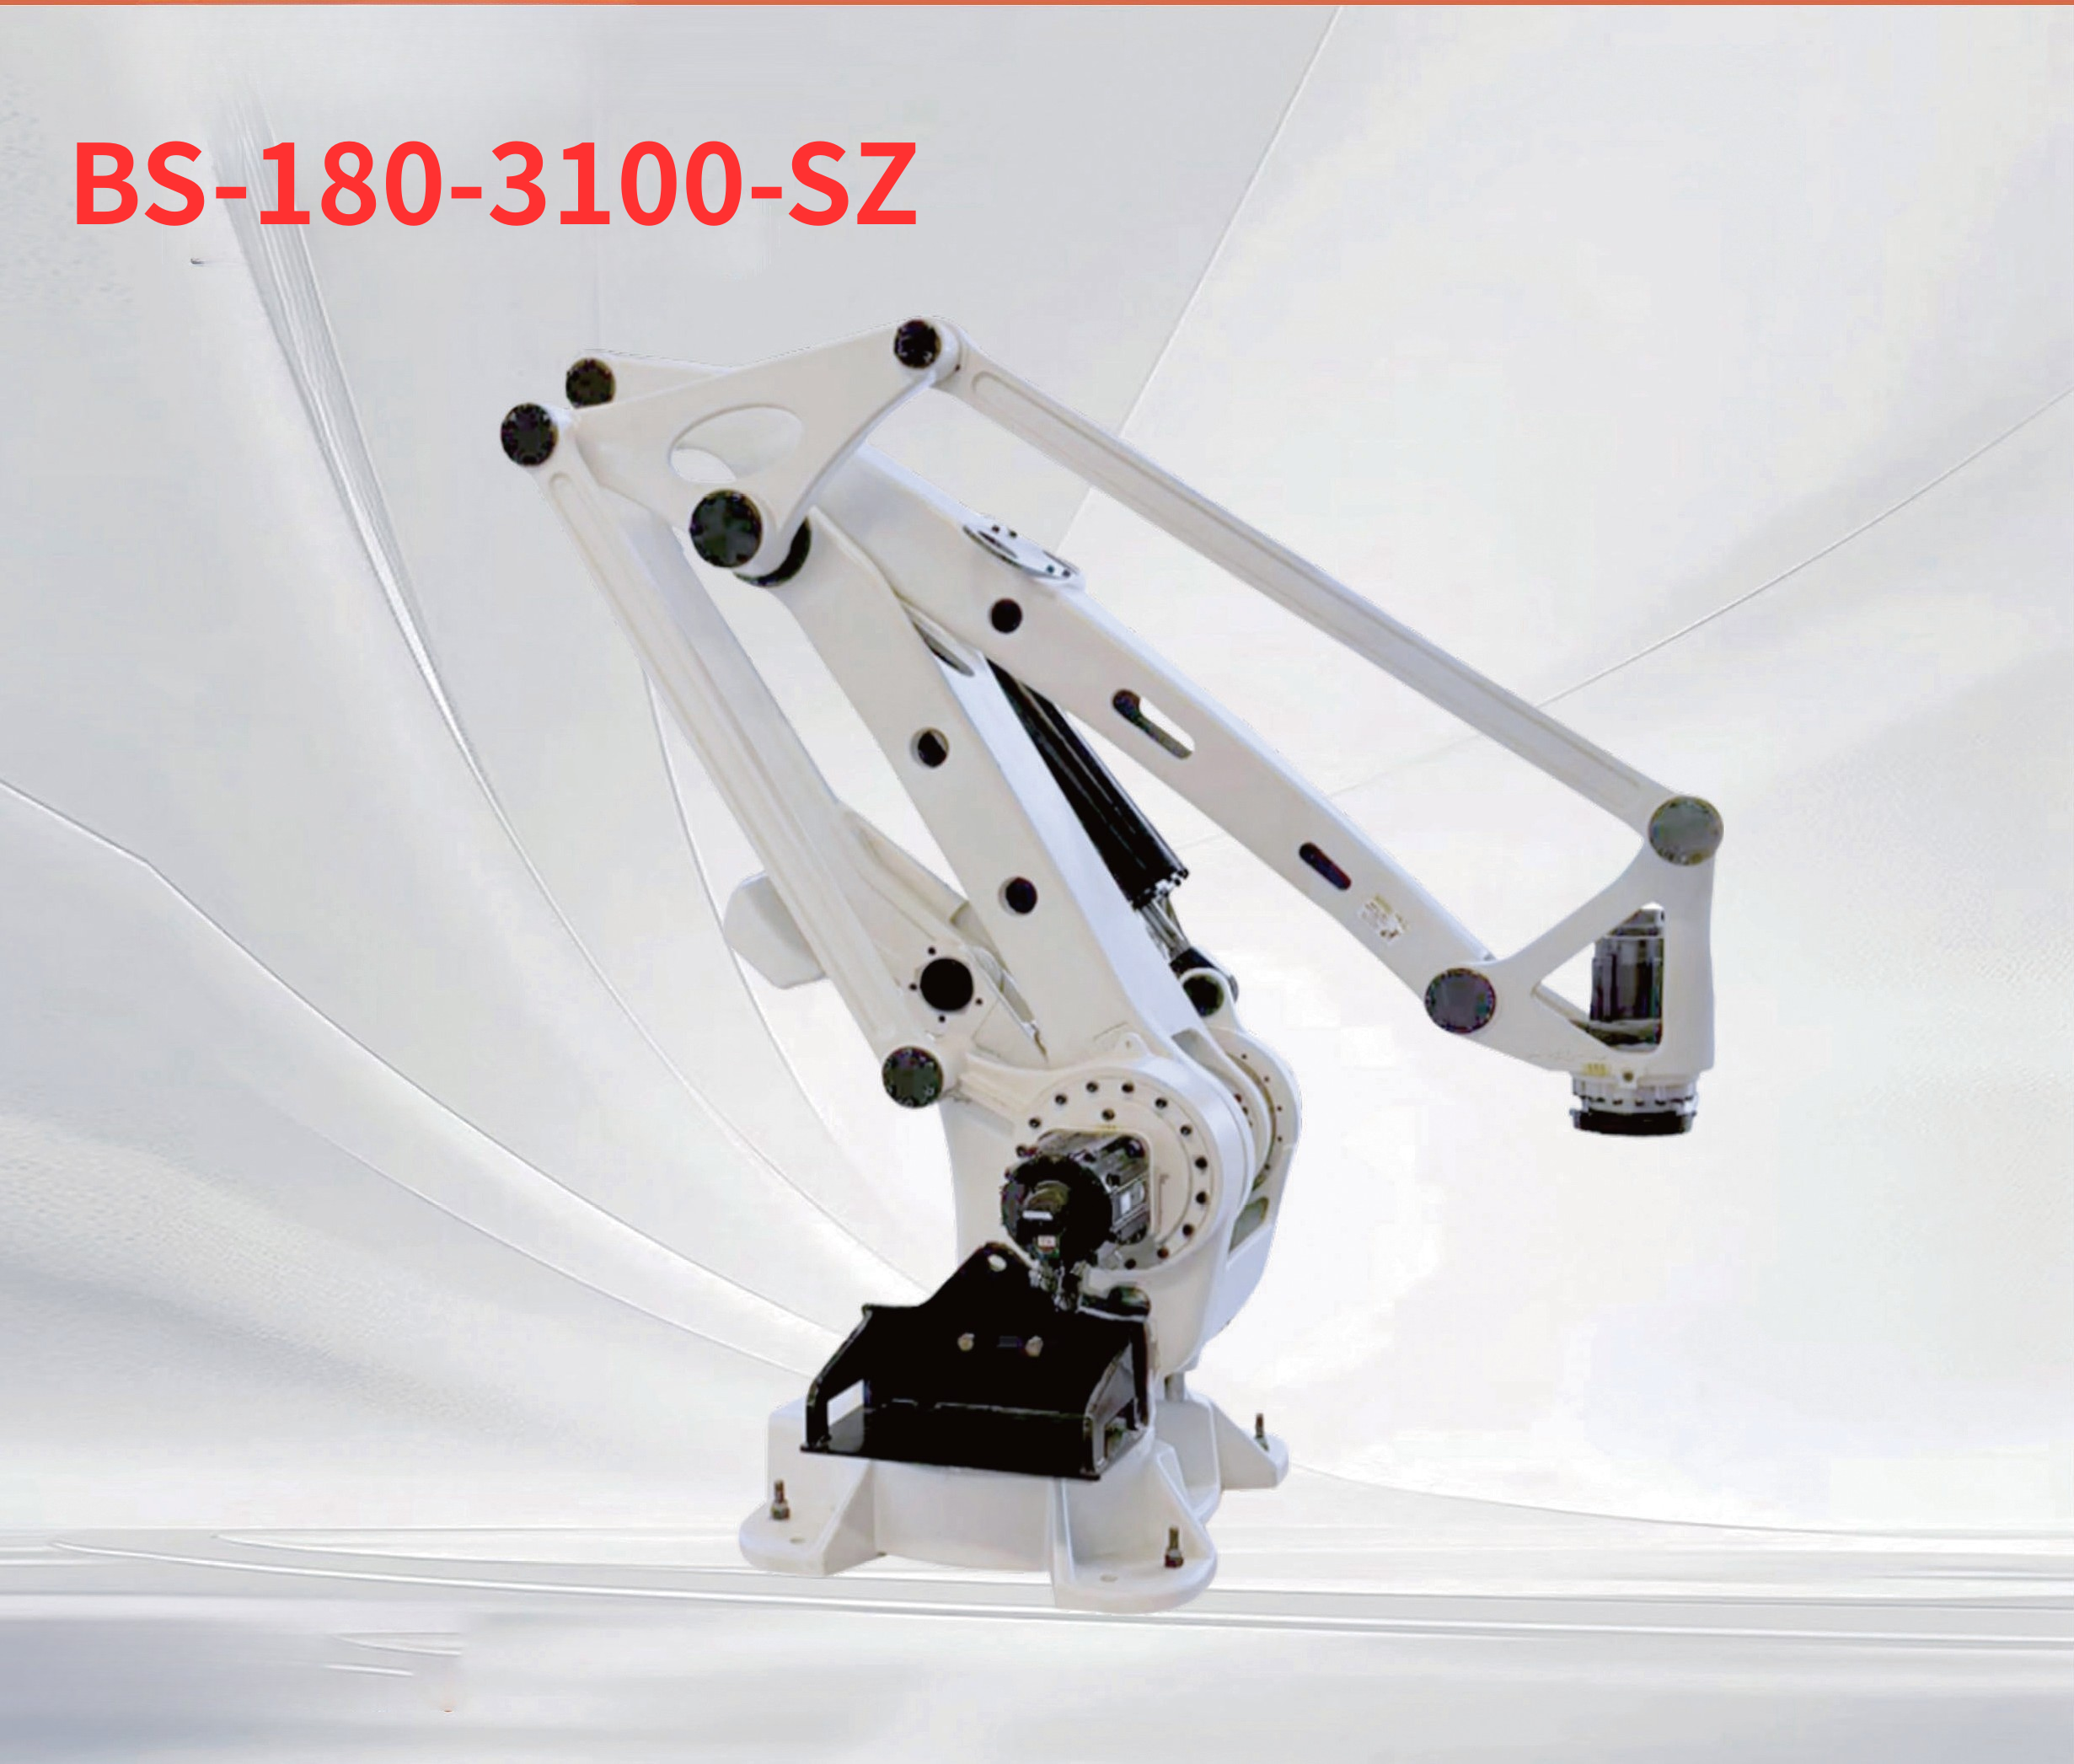
多關節型棧板堆疊機械手臂 規格比較
針對不同負載與作業半徑需求,提供最佳自動化堆疊解決方案
| 機型外觀圖片 |
|
|
|
|---|---|---|---|
| 機型名稱 | RL-80-2400-SZ | RL-130-2800-SZ | RL-180-3100-SZ |
| 結構設計 | 多關節型(垂直多關節,專用棧板堆疊運動學) | ||
| 控制軸數 | 4 軸(J1, J2, J3, J6) | 4 軸(J1, J2, J3, J6) | 4 軸(J1, J2, J3, J6) |
| 最高可搬重量 (Payload) | 80 kg | 130 kg | 180 kg |
| 最大作業半徑 (Reach) | 2,400 mm | 2,800 mm | 3,100 mm |
| 重複定位精度 | ±0.2 mm | ±0.2 mm | ±0.2 mm |
| 標準堆疊節拍 (Cycles) | 約 800~1,000 次/小時 | 約 700~900 次/小時 | 約 600~800 次/小時 |
| 主要適用情境 | 中輕量袋裝、箱裝產品,單線高節拍堆疊 | 標準袋裝、多箱同時抓取、雙線堆疊需求 | 重型袋裝(如 50kg 麵粉/水泥)、高疊加物料與多進多出系統 |